

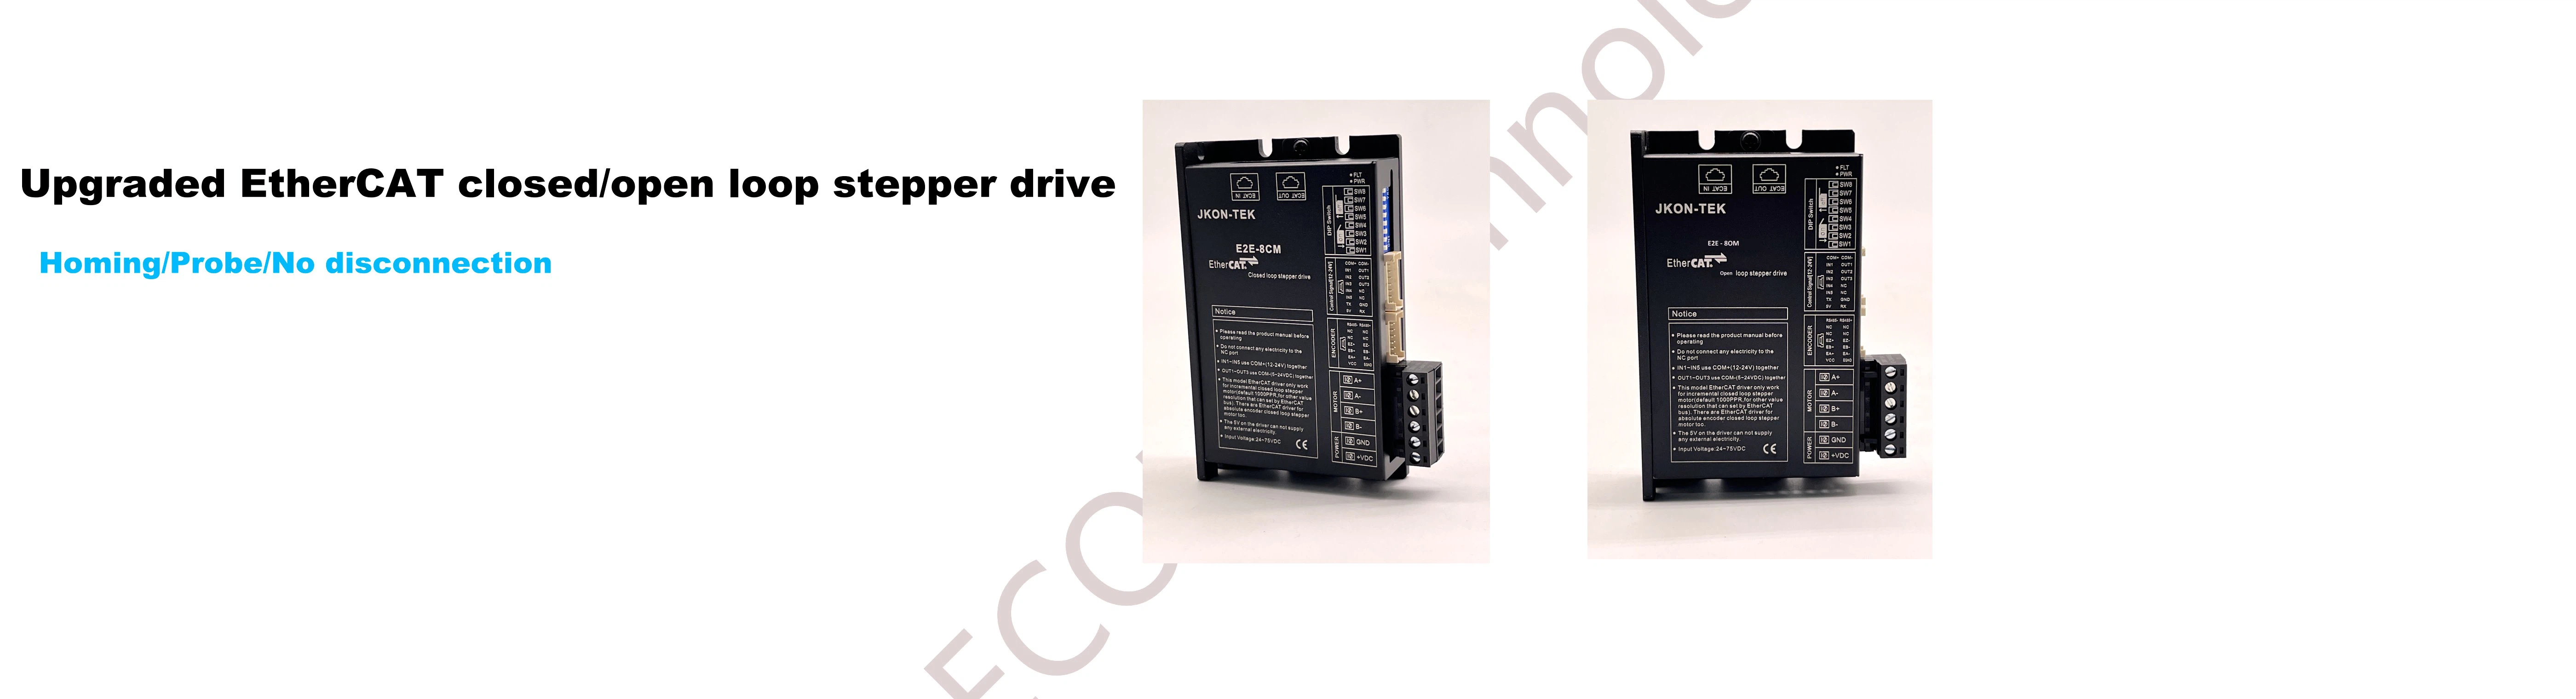




La diferencia entre paso a paso motor del bus de control y control de impulsos
El motor realiza el control de velocidad, posición y dirección al recibir el pulso actual. El número de pulsos determina la posición del motor paso a paso. La velocidad del pulso determina la velocidad del motor, y se determina la dirección del pulso.La dirección del motor. La mayoría de los motores paso a paso ahora es controlada por un pulso para el conductor, que impulsa el motor para funcionar. El tipo de pulso ha existido por décadas, para algunoscasos donde la demanda es relativamente alta, el tipo de pulso ya no puede satisfacer la demanda y el tipo de bus es necesario para el control.
Para aplicaciones donde se requieren muchos motores, por ejemplo, muchos dispositivos médicos tienen veinte o treinta ejes. Si se utiliza el tipo de pulso, es difícil de controlar. Un plc puede controlar hasta seis o siete ejes.Cuando la máquina es más que uno, necesita una gran cantidad de equipo superior, que requiere un volumen de gran espacio, y mayoría de los dispositivos médica es relativamente pequeñas y compactas. En segundo lugar, el motor tiene más de pulso-tipo cableado, y el circuito tiene más de uno.Equipo esté inestable causan problemas de interferencia de señal. Si se utiliza el tipo de bus, sólo necesita dos cables de señal y cables de alimentación para conectar todos los motores en serie. Es muy conveniente diseñar e instalar.Hay una gran cantidad de problemas de interferencia de señal de cableado.
Algunas máquinas tienen un host de la computadora por cuenta propia. Si se utiliza un tipo de pulso, se puede utilizar el ordenador. Usted también necesita un ordenador o tarjeta de control de movimiento para controlar el motor paso a pasosistema,y el uso del tipo de bus puede ser controlado directamente por el anfitrión de la computadora, con el desempeño profesional del control de movimiento modo de tarjeta y el volumen de coste y el espacio son también enormemente ventajoso en comparación con los otros dos métodos.
Algunos productos requieren un modo de torsión durante el movimiento. Por ejemplo, la máquina de tornillo de bloqueo utiliza un modo de esfuerzo de torsión. El tipo de pulso no puede controlar la corriente para ajustar el esfuerzo de torsión del motor, y el tipo de bus puedeHazlo.
En comparación con el tipo de pulso, el tipo de bus es no sólo un tamaño pequeño, pero también el programa de control es mucho más simple que la del programa plc ladder, y también puede hacer que la corriente del motor, voltaje y temperatura, puestos, etc.feedback en tiempo real, actual, Subdivisión de los cambios de tiempo, el simple control de comando de sincronización de aceleración y desaceleración, cantidad análoga, en forma de s, control fuera de línea, etcetera. En general, el tipo de bus es para el tipo de pulso.Hay muchas novedades y no desventajas. El tipo de bus es la dirección del desarrollo y la tendencia del futuro movimiento motor de control de pasos.