





¿Qué sucede si dos segmentos de ID de nodo son iguales?
Las redes CAN-bus no permiten que dos nodos tengan el mismo segmento de ID en principio, pero ¿qué ocurre si los dos segmentos de ID de nodo son iguales?
Antes del experimento, debemos tener una comprensión clara de la estructura de los mensajes CAN y los principios del arbitraje.
Primero, estructura de mensaje CAN
El estándar de red CAN-bus más utilizado es la versión V2.0. Este estándar se divide en partes A y B. Su principal diferencia es la longitud del código de identificación en el área de arbitraje. Entre ellos CAN2.0A (marco estándar) es ID de 11 bits, CAN2.0B (marco expandido) es ID de 29 bits. La Tabla 1 a continuación muestra la estructura del mensaje CAN:
Tabla 1 Estructura de mensaje CAN
| Nombre de Fase | Longitud de fase / bit | Descripción | |
| SOF | 1 | significa inicio de fase de datos y maquillaje por bit dominante único | |
| Fase de Abstinencia | Marco estándar | 12 | Indica la prioridad del cuadro, conformado por 11 direcciones de ID y 1 RTR |
| marco extendido | 32 | Indica la prioridad del cuadro, compone 29 direcciones de ID, 1 bit SRR, IDE extendido y RTR | |
| Fase de control | 6 | significa el código de grupo y los bits reservados de la longitud de datos del segmento de datos | |
| Fase de datos | 0 ~ 8 | contenido de datos, controlar la fase de control de la longitud de datos | |
| CRC | dieciséis | comprobar el error de transimisión de trama, de SOF a la fase de datos, todos los contenidos, excepto los bits de relleno | |
| ACK | 2 | otro nodo confirma que este marco se reciba correctamente | |
| Marco final | 7 | significa el extremo del marco | |
Segundo, el principio de arbitraje
El arbitraje del bus CAN se basa en "línea y principio", como se muestra en la Figura 1. Cuando un transceptor emite señales de diferentes niveles al mismo tiempo, el nivel recesivo siempre está cubierto por el nivel dominante. Mientras envía el mensaje, el controlador CAN supervisará si el estado del bus es el mismo que el enviado por sí mismo. Si la incoherencia ocurre en el segmento ID, se producirá el arbitraje. Si ocurre en otras áreas, se desencadenará el error correspondiente.
El siguiente es el punto clave. ¿Qué ocurre si los dos segmentos de ID de nodo son iguales? Comenzamos el experimento con dos tarjetas CAN y un CANScope. La tarjeta CAN simula el nodo estándar CAN para enviar y recibir mensajes, y el CANScope realiza la supervisión de la comunicación, como se muestra en la Figura 2.

Fig.2 Construcción de plataforma experimental
Tercero, experimente uno "El segmento ID es el mismo pero la información es diferente"
Una tarjeta CAN se utiliza para enviar un cuadro CAN con datos ID 000H al 01020304050607H y otra tarjeta CAN para enviar un cuadro CAN con datos 000H a 02020304050607H. Los datos que CANScope escucha se muestran en la Fig. 3. Se puede observar que hay una gran cantidad de errores de llenado del campo de datos.
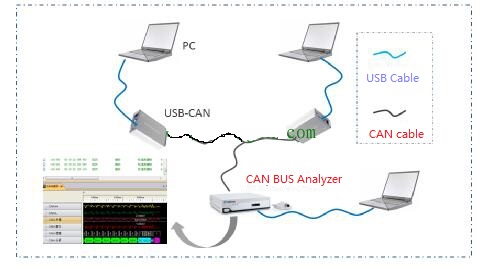
Fig. 3 erro de relleno del campo de datos
¿Por qué esto es tan? Primero obtenemos las formas de onda correspondientes a los dos mensajes de transmisión de la tarjeta CAN, como se muestra en la Figura 4. Como el mensaje de dos pines es una trama de datos estándar y cada cuadro contiene 8 bytes de datos, las formas de onda correspondientes a los dos cuadros de paquetes son exactamente lo mismo en el segmento ID, los segmentos RTR, IDE, R0 y DLC. Por lo tanto, el papel del arbitraje es ineficaz y ambos nodos se consideran a sí mismos como prioritarios y continúan enviando datos.

Ahora nos enfocamos en el segmento de datos, los datos del primer byte son iguales, son 00H; los datos del segundo byte son diferentes, respectivamente 01H, 02H. Las flechas en la Figura 5 indican que la lógica de los bits correspondientes es 0 y 1 respectivamente. Anteriormente mencionamos que el nodo CAN detectará si el nivel del bus es el mismo que el que envió al enviar el mensaje. Si la incoherencia se produce en el área de no arbitraje, se activa el error correspondiente, por lo que si los dos marcos se envían al bus al mismo tiempo, deben producirse errores de bit. Debido a que el error de envío de bits hará que el nodo envíe 6 bits dominantes que violan la regla de llenado (el error activo destruye los datos de cuadro), se produce el error de llenado del campo de datos, como se muestra en la FIG. 3.

Fig.5 Conflictos de campo de datos
En cuarto lugar, experimente dos "los mismos datos con la misma ID"
Al mismo tiempo, utilice dos tarjetas CAN para enviar fotogramas CAN cuyo ID sea 000H de datos a 01020304050607H, y CANScope realiza la supervisión de comunicación. En primer lugar, no verificamos la opción de "respuesta del bus" para que CANScope funcione en modo de solo escuchar. Los resultados experimentales se muestran en la Figura 6, y el delimitador de respuesta está en el formato incorrecto.

Fig.6 Error de formato del delimitador de la respuesta
¿Por qué pasó esto? El nodo que envía el mensaje enviará dos bits recesivos en el segmento ACK. Si se recibe un nivel dominante durante el primer bit, se considera que el cuadro se ha recibido correctamente. Debido a que los dos árbitros piensan que han obtenido el derecho de arbitraje cuando tienen el mismo segmento arbitral, esperan una respuesta en el segmento ACK, pero solo hay dos nodos en la red. Por lo tanto, no se puede recibir respuesta en el segmento ACK y se produce un error de delimitador de respuesta. Simplemente hablando, esta situación es similar al hecho de que solo un nodo en el bus no podrá enviar datos. La Figura 7 muestra la comparación de forma de onda cuando no hay respuesta en el segmento ACK.

Fig.7 Respuesta de ACK
Verificamos la respuesta del bus y comenzamos el experimento nuevamente (en este momento hay 3 nodos en el bus). En este momento, como se muestra en la FIG. 8, los datos del bus se transmiten y reciben normalmente.

Fig.8 Start BUS Respuesta
Resumen: cuando dos nodos envían paquetes con la misma ID y datos al mismo tiempo, se produce un error de relleno del campo de datos. Cuando dos nodos envían paquetes con la misma ID y los mismos datos, no ocurre ningún error si otros nodos responden. Otros nodos respondieron con un error de respuesta. Por lo tanto, debemos evitar la misma situación en el segmento ID al diseñar el bus CAN.