

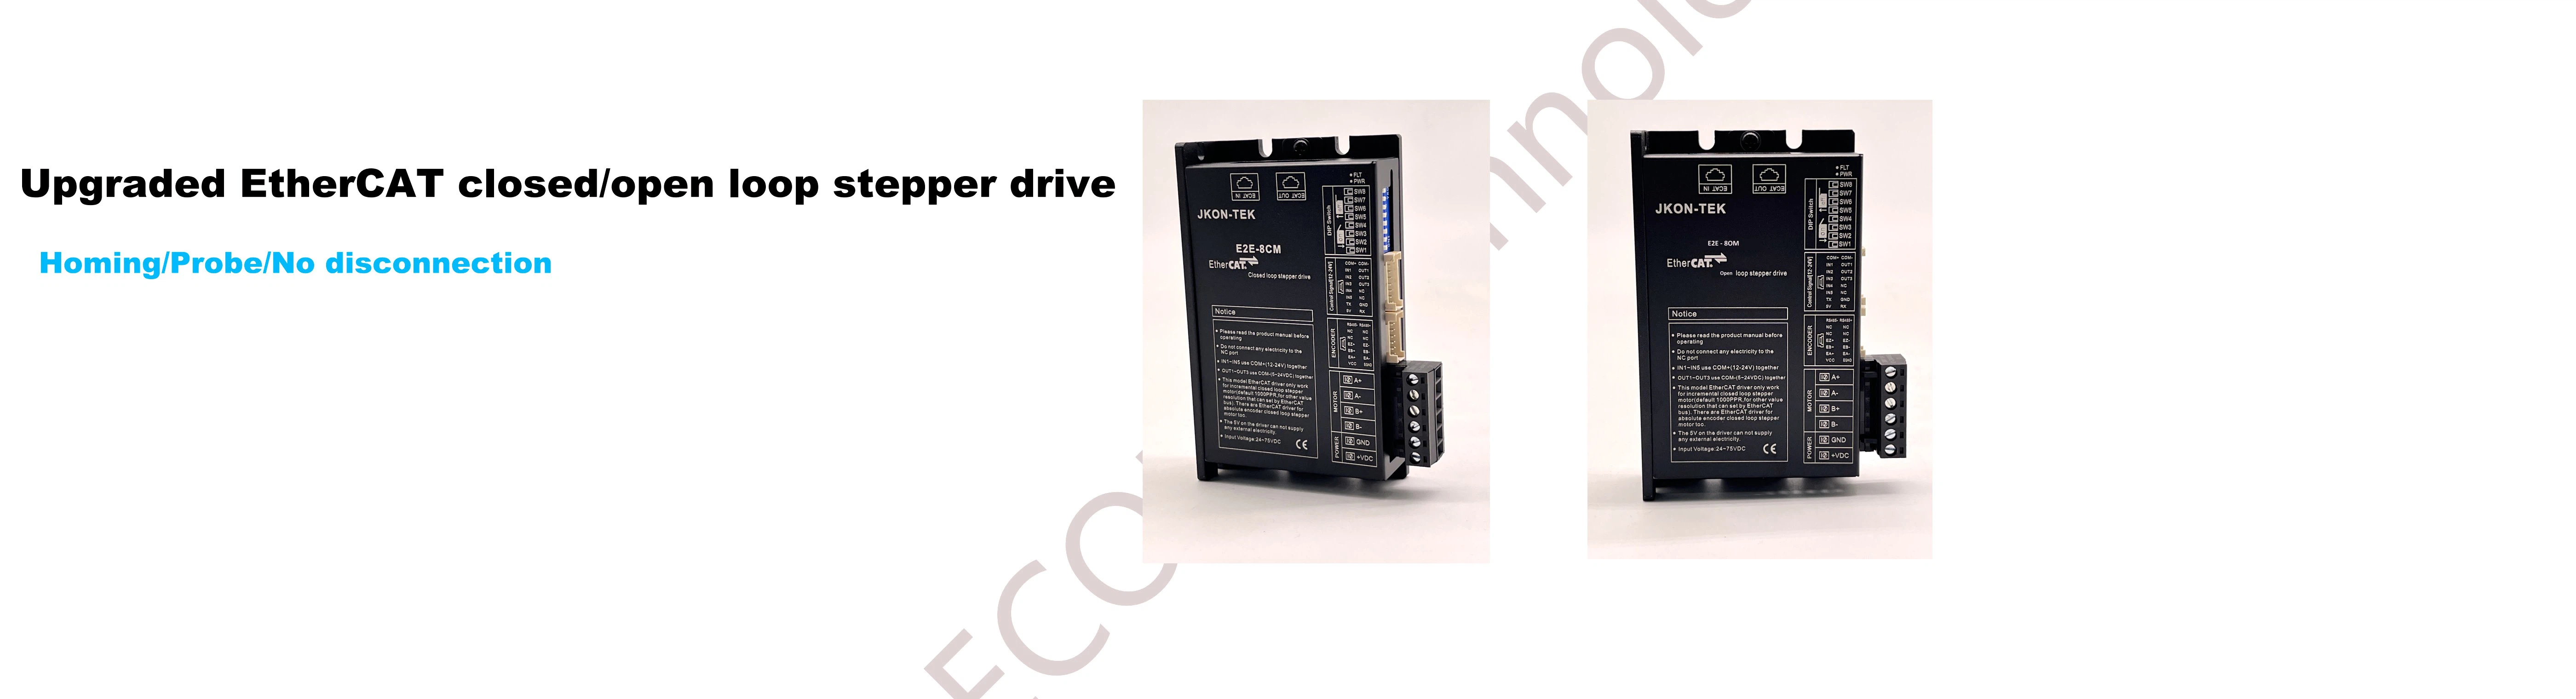


Información del Producto
E5-CAT-HS68D es el nuevo servocontrolador híbrido EtherCAT de ECON Technology, que utiliza la última tecnología de procesamiento digital MCU de coma flotante de 64 bits, el algoritmo de control del variador que utiliza tecnología avanzada de corriente variable y tecnología avanzada de conversión de frecuencia, el controlador de baja temperatura, motor pequeño vibración, funcionamiento suave. El usuario puede configurar cualquier dirección de identificación dentro de 1-255 y cualquier valor de corriente dentro de la corriente nominal, coincidencia del motor, etc., para cumplir con la aplicación de la mayoría de las ocasiones. El servoaccionamiento híbrido EtherCat puede conducir un servomotor híbrido de Nema23 a Nema34 .
Características del producto
● Nueva tecnología de coma flotante de 64 bits MCU
● Tipos de motor de accionamiento: servomotor híbrido, de Nema23 a Nema34
● Soporte Beckoff / Delta / Omron PLC
Índices técnicos básicos del producto
Modelo | Serie | Tipo | Tipo de control | Protocolos Soportados | Modelo de operación | Fase | Tensión de alimentación | Corriente de salida (A) | Digial de entradas | Digial de salidas | Entrada analogica | Motor combinado |
E5-CAT HS68D | E5-CAT | Servo híbrido (setpper de circuito cerrado) | Ethercat | CoE, CiA402 | PP.PV, HM, CSP | 2 | 2-50VDC | 8 | 5 5 | 3 | / / | Nema17,23,24,34 servo híbrido (motor paso a paso de circuito cerrado) |
Conectores y asignación de pines

El E5-CAT-HS68D tiene cuatro conectores, conector para conexiones de E / S, conector para retroalimentación del codificador y señal de hall, conector para conexión de alimentación y motor, y el puerto de comunicación CAT.
Descripción de la interfaz del producto y cableado
1) Conector de señales de control
Función pin | Detalles |
pl + | Señal de pulso: en el modo de dirección Pulso +, esta entrada representa la señal de pulso, activa en cada flanco ascendente o descendente. En el modo CW / CCW, esta entrada representa el pulso en sentido horario (CW), activa tanto en cada nivel alto como en el nivel bajo. 4-28V para PUL-HIGH, 0-0.5V para PUL-LOW. Para una respuesta confiable, el ancho del pulso debe ser mayor a 1.5μs |
pl- | |
dr + | Señal Dir: en el modo de dirección Pulso +, esta señal tiene niveles de voltaje bajo / alto que representan dos direcciones de rotación del motor; En el modo CW / CCW (configurable por software), esta señal es un pulso en contra reloj (CCW), activo tanto a nivel alto como a nivel bajo (configurable por software). Para una respuesta de movimiento confiable, la señal DIR debe estar por delante de la señal PUL en al menos 2.5 μs. 4-28V cuando DIR-HIGH, 0-0.5V cuando DIR-LOW. Tenga en cuenta que la dirección de rotación también está relacionada con la coincidencia del cableado del motor-accionamiento. El intercambio de la conexión de dos cables para una bobina al variador invertirá la dirección del movimiento. Para una respuesta confiable, el ancho del pulso debe ser mayor a 1.5μs |
Dr- | |
en + | Señal de baja velocidad: in1, in2, in3 entrada positiva común, 5-28VDC |
En 1 | Baja velocidad en 1 entrada negativa |
en 2 | Baja velocidad en2 entrada negativa |
en 3 | Baja velocidad en 3 entradas negativas |
Antiguo Testamento- | Salida común del emisor OC negativo, ot1, ot2, ot3 terminal común de salida del emisor OC3 |
ot1 | salida del emisor ot1, la tensión de extracción máxima de 24 V CC, la resistencia de extracción 2KΩ, la corriente de salida máxima de 100 mA |
ot2 | salida del emisor ot2, la tensión de extracción máxima de 24 V CC, la resistencia de extracción 2KΩ, la corriente de salida máxima de 100 mA |
ot3 | salida del emisor ot3, la tensión de extracción máxima de 24 V CC, la resistencia de extracción 2KΩ, la corriente de salida máxima de 100 mA |
gnd | 5V- |
RS232-TX | Envío RS232, TTL-3.3V eléctrico, uso para establecer o implementar parámetros |
RS232-RX | Recepción RS232, TTL-3.3V eléctrico, uso para establecer o implementar parámetros |
5V | 5V +, corriente 50mA |
2) Encoder Feedback y señal Hall Conector
Función pin | Detalles |
ea + | Entrada del canal A del codificador |
ea- | |
eb + | Entrada del canal B del codificador |
eb- | |
ez + | Entrada del canal Z del codificador (si hay señal Z en el codificador, no se necesita conexión) |
ez- | |
eu + | Entrada del canal U del pasillo U, especial para servo sin escobillas de CC, servo de bucle abierto / híbrido sin necesidad de conexión |
UE- | |
ev + | Entrada de canal U del hall V, especial para servo sin escobillas de CC, servo de bucle abierto / híbrido sin necesidad de conexión |
ev- | |
ew + | Entrada Hall W canal U, especial para servo sin escobillas de CC, servo de bucle abierto / híbrido sin necesidad de conexión |
ew- | |
5V | Proporcione 5V + corriente continua al codificador del motor y componentes Hall, corriente 100mA |
gnd | 5V- |
3) Potencia y motor
Alfiler | Definición | I / O | Descripción |
1 | A + | O | Motor Fase A + |
2 | A- / U | O | Fase del motor A- (U para servomotor sin escobillas de CC) |
3 | B + / V | O | Motor Phase B + (V para motor servo sin escobillas de CC) |
4 4 | B- / W | O | Fase del motor B- (W para motor servo sin escobillas de CC) |
5 5 | + VDC | yo | Se recomiendan 15-50VDC, 36VDC, dejando espacios para fluctuaciones de voltaje y EMF de retorno. |
6 6 | GND | GND |
4) Puerto de comunicación EtherCAT

Dos terminales RJ45
ALFILER | Señal | Función descriptiva | |
1 | TX + | Datos de Ether CAT que envían un puerto positivo | EtherCAT IN (ECAT IN) |
2 | TX- | Ether CAT datos que envían puerto negativo | |
3 | RX + | Datos Ether CAT que reciben puerto positivo | |
4 4 | CAROLINA DEL NORTE | No conectado | |
5 5 | CAROLINA DEL NORTE | No conectado | |
6 6 | RX- | Datos Ether CAT que reciben puerto negativo | |
7 7 | CAROLINA DEL NORTE | Desconectar | |
8 | CAROLINA DEL NORTE | Desconectar | |
9 9 | TX + | Envío de datos de Ether CAT positivo | EtherCAT OUT (ECAT OUT) |
10 | TX- | Ether CAT envío de datos negativo | |
11 | RX + | Los datos de Ether CAT reciben positivo | |
12 | CAROLINA DEL NORTE | No conectado | |
13 | CAROLINA DEL NORTE | No conectado | |
14 | RX- | Los datos de Ether CAT reciben negativo | |
15 | CAROLINA DEL NORTE | No conectado | |
dieciséis | CAROLINA DEL NORTE | No conectado |
Nota: El cable que conecta el E5-CAT-HS68D a la PC debe ser un cable dedicado. Verifique antes de usar para evitar daños.
Manual de referencia
Manual de usuario del servoaccionamiento híbrido EtherCAT ET-CAT-HS86D
Recomendaciones
Servomotor híbrido Nema23 con 2.9Nm
Servomotor fácil Nema34 8.5Nm con freno
Servomotor paso a paso Nema34 con par de 12 Nm
Motor paso a paso de circuito cerrado Nema24 con par de 4 Nm
Etiqueta: servocontrolador híbrido ethercat, fabricante, proveedor, fábrica


